

Мёртвое время (англ. dead time) — короткая пауза, во время которой оба транзистора одного плеча инвертора закрыты. Она длится всего 1–4 микросекунды, но без неё преобразователь частоты сгорел бы при первом включении.
Как устроено плечо инвертора
Инвертор преобразователя частоты состоит из трёх плеч — по одному на каждую фазу двигателя. Плечо — это два IGBT, включённых последовательно между «плюсом» и «минусом» звена постоянного тока (около 540 В при питании от сети 380 В). Средняя точка подключена к двигателю.
Когда открыт верхний транзистор, фаза двигателя подключена к «плюсу», когда нижний — к «минусу». Переключая их тысячи раз в секунду, привод формирует на двигателе переменное напряжение нужной частоты.
Зачем нужна пауза
Транзистор не выключается мгновенно. После снятия сигнала с затвора IGBT ещё какое-то время проводит ток — так называемый «хвост» тока. Кроме того, сигнал проходит через оптроны и драйверы, и у каждого своя задержка.
Если включить второй транзистор в тот же момент, когда снят сигнал с первого, какое-то время они будут открыты оба. Поэтому контроллер привода после выключения одного транзистора выжидает мёртвое время и только потом включает второй. В эту паузу ток двигателя не прерывается: индуктивность обмоток «проталкивает» его через обратный диод.
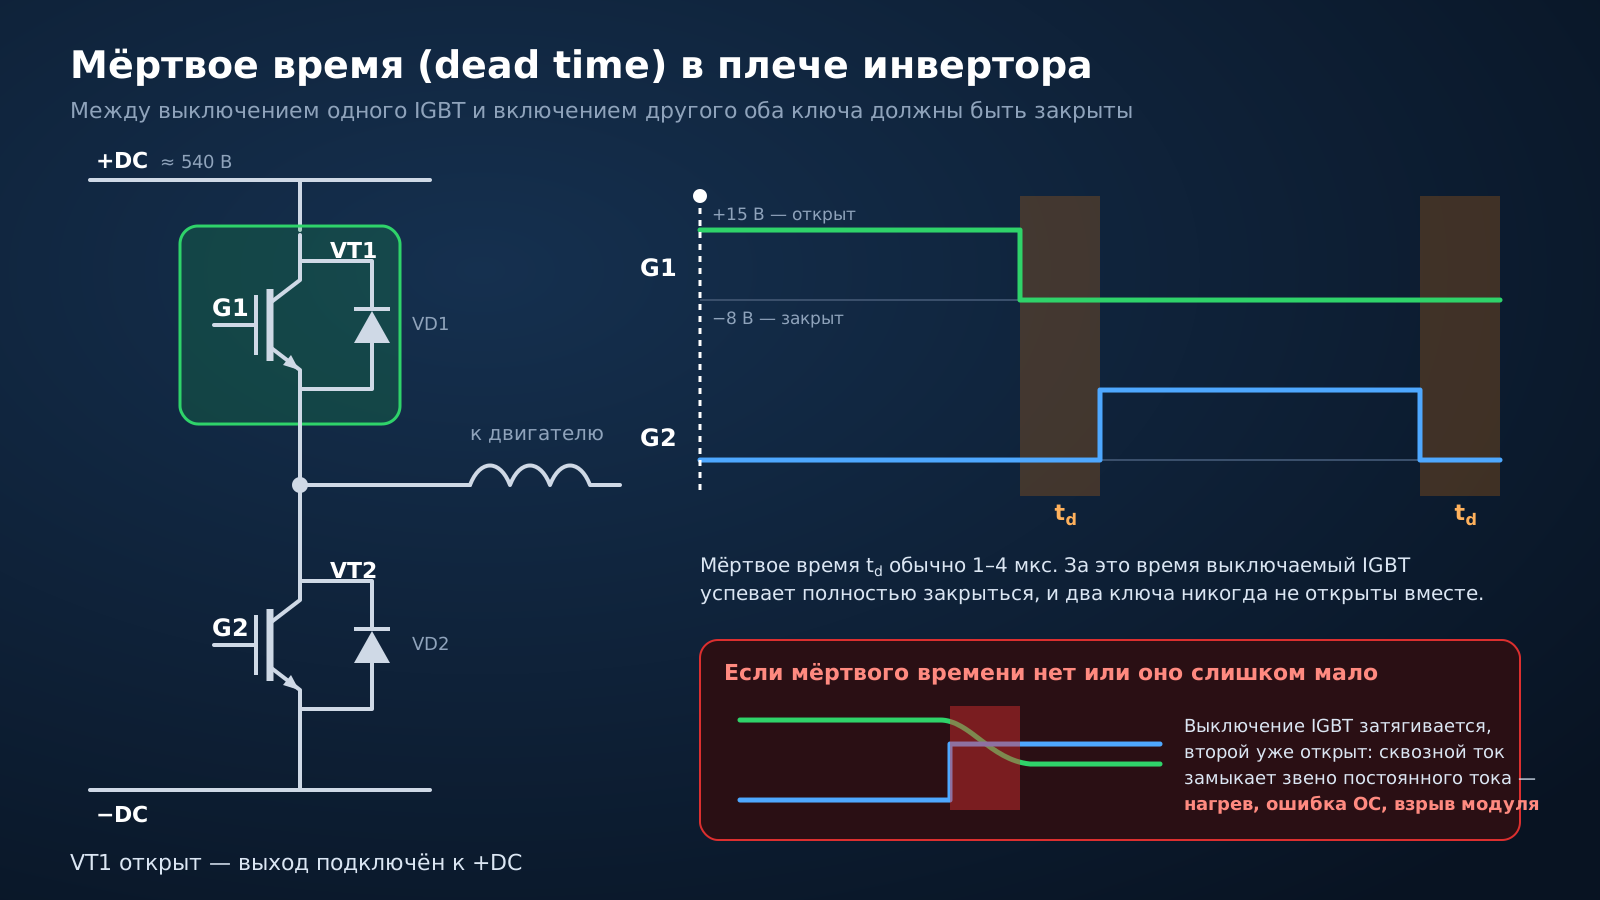
Если мёртвое время слишком короткое
- Сквозной ток. На доли микросекунды оба транзистора открыты, через них идут импульсы тока в разы больше номинального.
- Нагрев без нагрузки. Модуль греется даже на холостом ходу — энергия сквозных токов уходит в тепло.
- Ошибки перегрузки по току и короткого замыкания на старте или при увеличении частоты.
- Разрушение модуля. Если драйвер не успевает отключить транзистор, модуль взрывается, часто вместе с драйверами и конденсаторами. Как драйвер защищает транзистор в такой ситуации — в статье «Драйверы IGBT и защита DESAT».
Если мёртвое время слишком длинное
- Искажение напряжения на двигателе. Во время паузы привод не управляет выходом, и форма напряжения искажается. Сильнее всего это заметно на низкой частоте.
- Потеря момента и неравномерное вращение на малых оборотах, вибрация и повышенный шум двигателя.
- Нестабильная работа векторного управления — привод хуже держит скорость под нагрузкой.
Поэтому мёртвое время подбирают под конкретные транзисторы и драйверы, а искажения компенсируют программно — большинство современных приводов это умеют.
Что может сократить мёртвое время при ремонте
Мёртвое время задаёт контроллер привода, но реальная пауза на транзисторах зависит от «железа». Её сокращают:
- модули другого производителя или серии с более медленным выключением;
- транзисторы с разной ёмкостью затвора в одном приводе — как это проверить, в статье «Как проверить IGBT: p-n переходы и ёмкость затвора»;
- резисторы в цепи затвора другого номинала;
- оптроны и драйверы с другой задержкой сигнала;
- старение: высохшие конденсаторы питания драйверов, деградация оптронов.
Остались вопросы по вашему приводу? Инженер ответит в рабочее время.
Задать вопрос инженеру